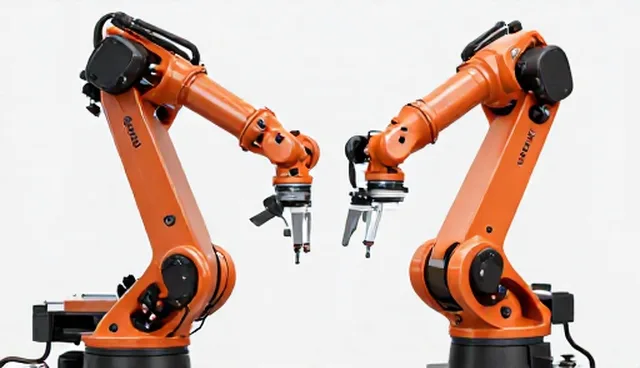
随着制造业向智能化、自动化方向不断发展,自动化装配机械臂在生产线配套中的应用日益广泛。然而,机械臂的选型、使用及维护过程中,仍存在诸多限制因素,这些因素直接影响设备的性能表现和整体生产效率。因此,如何在实际应用中识别并应对这些限制,成为企业优化生产线配套的关键环节。本文围绕自动化装配机械臂的应用场景,深入分析其限制因素,并提出相应的建议,以帮助企业在实际操作中实现更高效、稳定的生产流程。
一、应用场景分析与机械臂选型限制
在实际应用中,机械臂的选型需结合具体生产需求进行综合考量。不同行业对机械臂的功能要求存在较大差异,例如精密装配要求高精度和稳定性,而重物搬运则更关注负载能力和耐用性。此外,生产环境中的空间布局、设备集成度以及安装条件也直接影响选型结果。例如,空间狭小的车间可能限制机械臂的臂展设计,而高温或粉尘环境则可能影响其运行的稳定性和寿命。因此,选型过程中必须充分评估这些实际条件,避免因设计不合理导致后续使用中的性能下降。
二、设备运行中的性能限制与优化建议
即使选型合理,机械臂在实际运行中仍可能面临性能限制。例如,机械臂的关节精度、运动速度以及负载能力等参数,会受到多种因素影响,如控制系统稳定性、传感器精度和外部干扰等。在高精度装配场景中,任何微小的误差都可能导致产品不合格,因此必须通过优化控制系统参数、提升传感器灵敏度等方式,提高机械臂的运行稳定性。同时,定期校准和维护也是保持设备性能的关键,可以有效减少因磨损或老化造成的性能下降。
三、维护成本与周期对生产线的影响
自动化装配机械臂的维护成本通常较高,尤其在长期运行过程中,机械部件的磨损、电机老化以及电子元件的性能下降等问题,都会增加维护频率和支出。此外,机械臂的维护周期也需要与生产线的整体规划相匹配,避免因设备停机导致的生产延误。例如,若机械臂的维护周期为每月一次,而生产线的生产节奏较快,可能需要提前进行备件采购和维护安排,以减少停机时间。因此,在选型和维护策略中,必须综合考虑设备成本、维护周期及生产计划,以实现最佳的经济效益。
四、人机协作与安全风险的限制
随着自动化装配机械臂向人机协作方向发展,安全问题成为不可忽视的限制因素。机械臂在与操作人员协同作业时,必须具备高精度的避障系统和紧急停机机制,以防止意外碰撞或伤害。然而,目前市面上部分机械臂在人机协作场景下的安全性能仍存在局限,例如对复杂环境的感知能力不足,或对人员动作的响应速度不够快。因此,在实际应用中,必须结合安全防护设备和软件算法优化,提升机械臂的安全性,确保人机协作的稳定性与可靠性。
五、技术更新与兼容性问题的挑战
自动化装配机械臂的技术更新速度快,许多企业在选型时可能会面临兼容性问题。例如,部分老型号的机械臂可能无法与新型控制系统或传感器兼容,导致后期升级成本增加。此外,不同厂商的机械臂在通信协议、数据接口和软件平台方面可能存在差异,影响设备的集成度和运行效率。因此,企业在选型时应关注设备的可扩展性与兼容性,选择支持未来技术升级的平台,以降低后续改造和维护的成本。
对于河南百利威机电设备有限公司,建议在自动化装配机械臂的选型与应用中,充分结合生产线的实际需求,进行场景化分析,以确保设备性能与生产需求匹配。同时,应加强对设备运行过程中的维护管理,优化维护周期与成本控制,提升整体运营效率。在人机协作和安全防护方面,建议引入先进的避障系统和安全算法,以确保操作人员的安全。此外,应注重设备的可扩展性与兼容性,为未来的技术升级预留空间,从而实现生产线的持续优化与智能化升级。